
Robot Lab · Embedded Vision
ESP32 驱 L298N 差速小车 · 循线/测距 · App 遥控与轨迹回传
01 · Overview
把电机驱动、传感器闭环与手机遥控做成一条可跑、可调、可答辩的移动机器人链路。
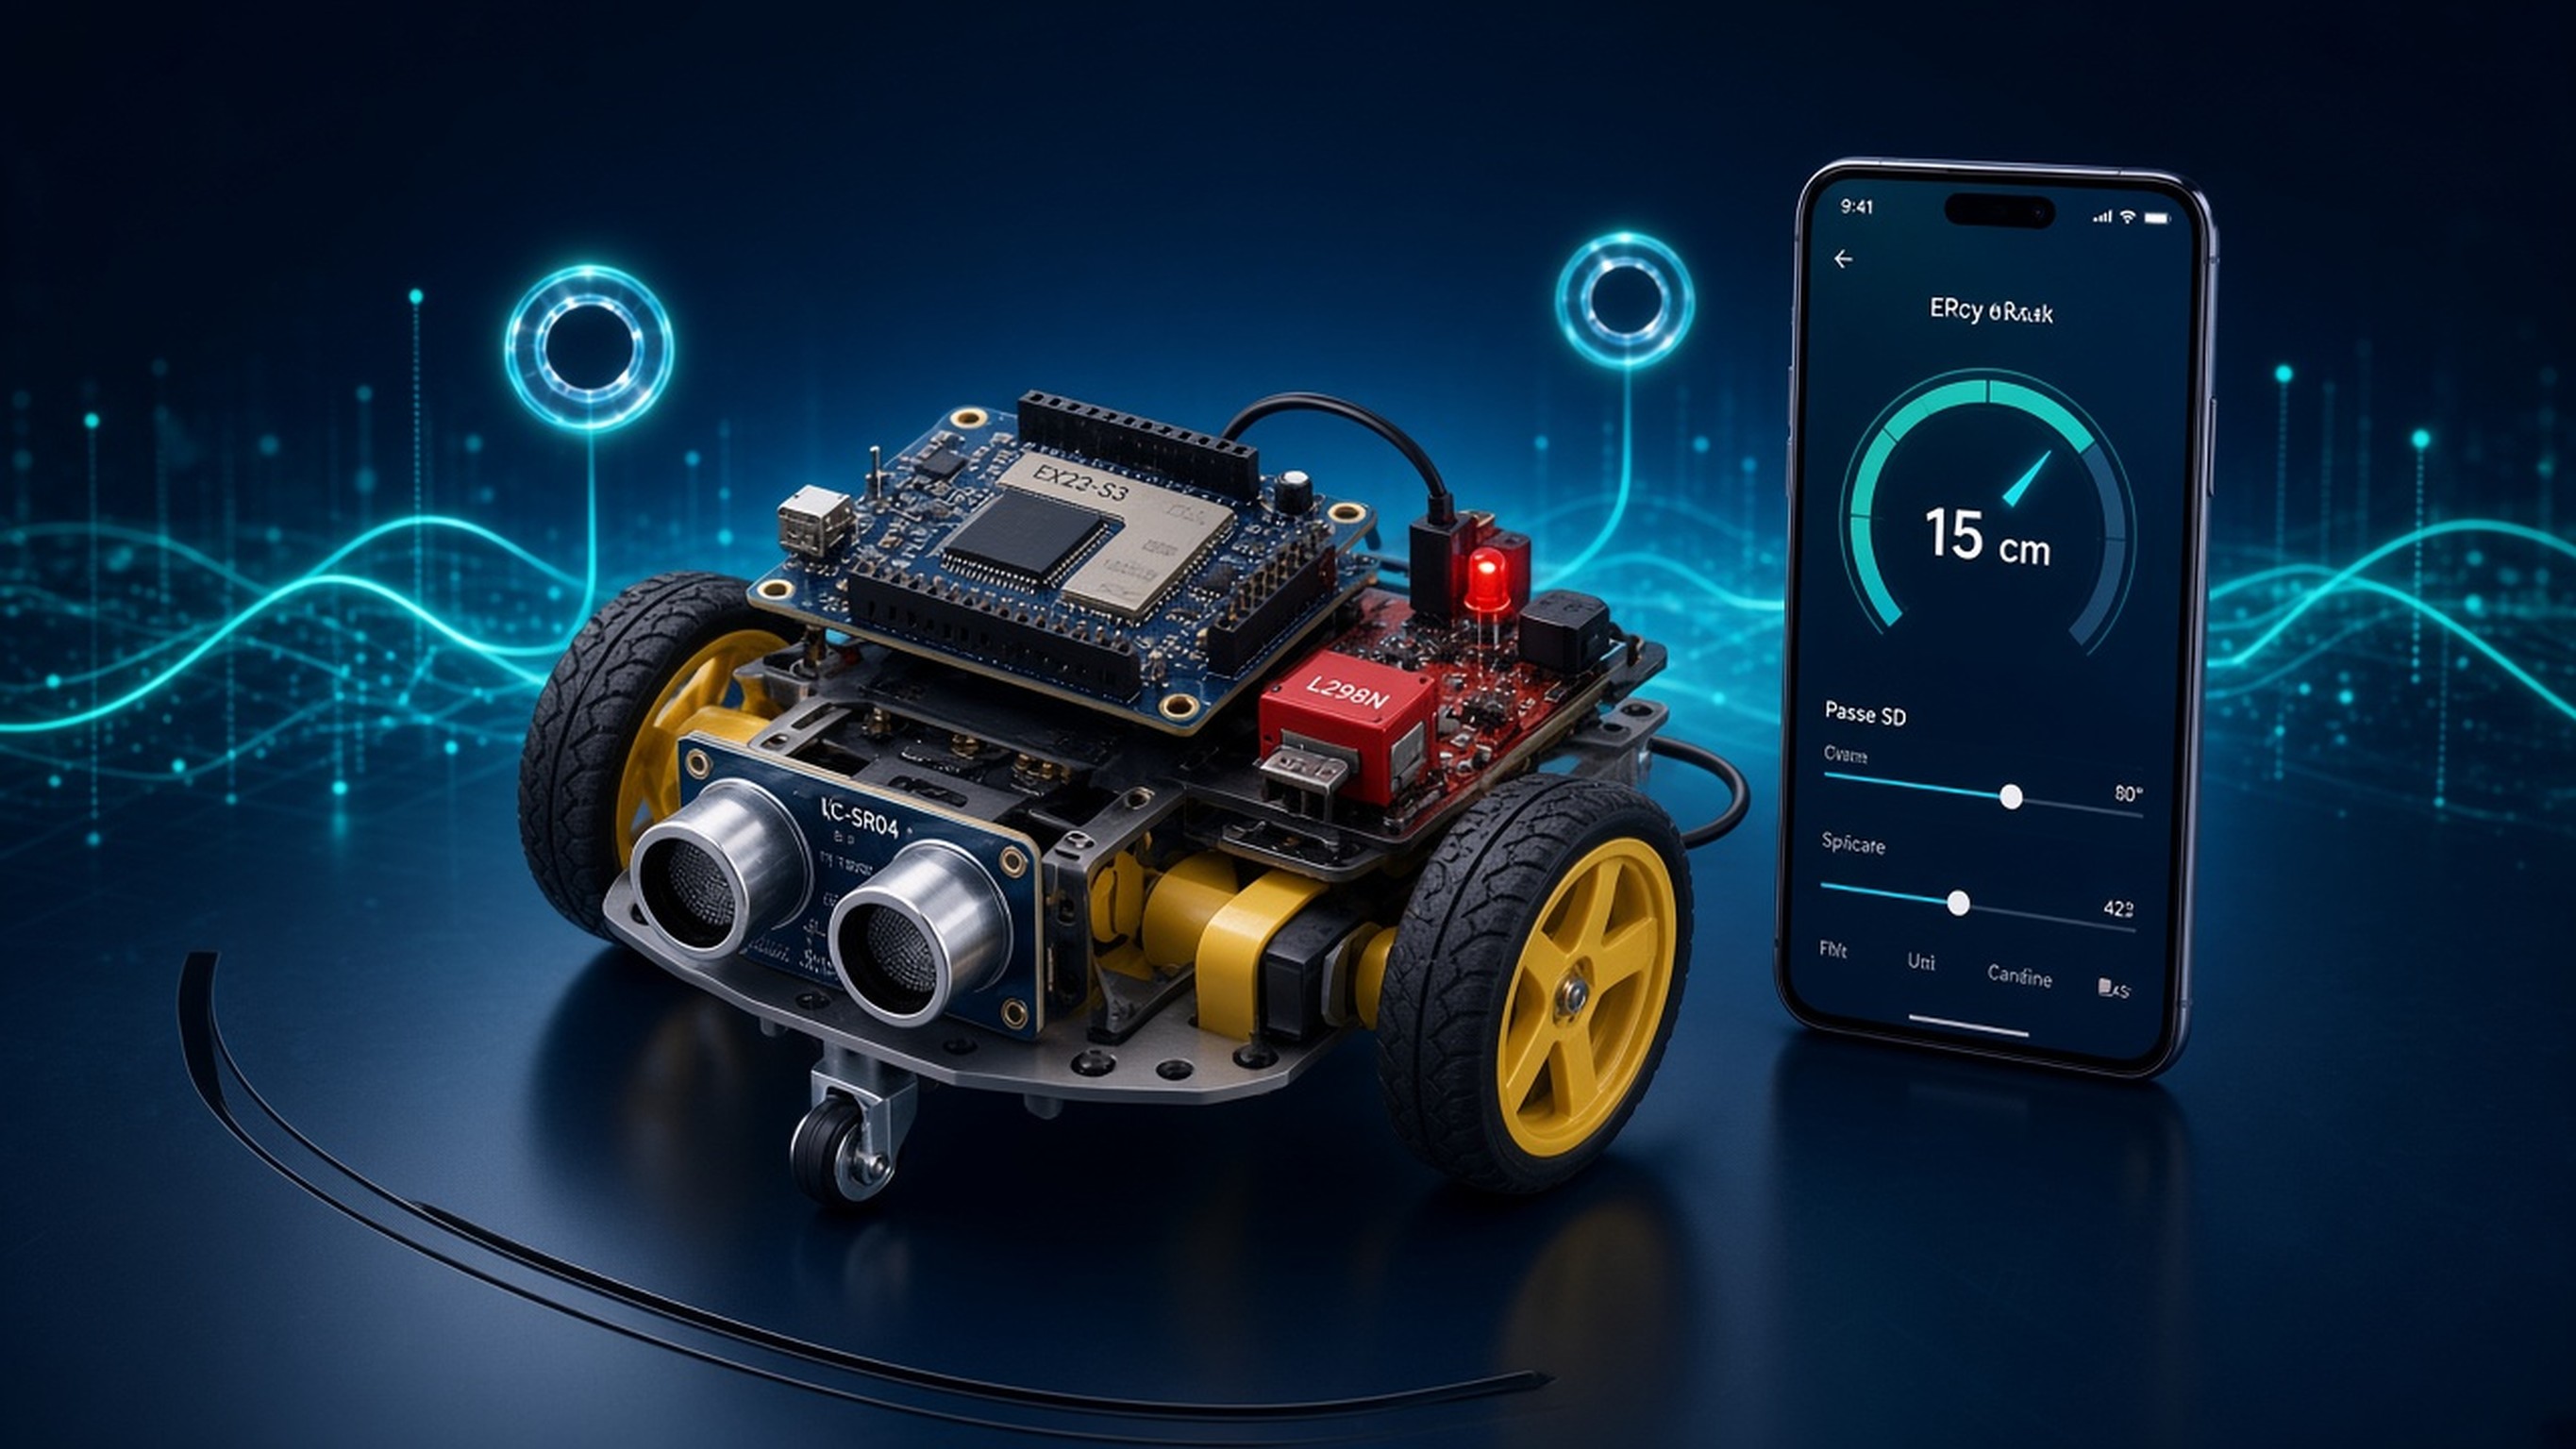
一辆两轮差速小车,靠 L298N 驱动直流减速电机,沿地面黑线循迹前进,车头超声波实时测距;遇到障碍或偏离轨迹时本地声光提示,同时把距离、速度与航向回传给 Python 服务和手机 App。课题刻意打通「驱动 → 感知 → 遥控 → 上报」四层,而不是只拼一台会跑的小车,方便你在作品集里讲清差速转向、PWM 调速与联调过程。
建议 10–18 天,按八个 Tab 推进不是堆功能,而是按「能演示的最小闭环」往前走。
主控、L298N、双电机、电源接线与正反转冒烟
在仿真里确认引脚与电机方向,再上真车
循线 + 超声波测距,Python 算距离/航向并回传
心跳 / 遥控 / 轨迹接口与 App 产品验收
完成 L298N 接线、双电机差速转向与 PWM 调速
用循线传感器 + HC-SR04 实现沿黑线行驶与障碍测距
App 遥控前进/转向/急停,距离与航向实时回传
掌握电机驱动供电、共地与端到端联调验收方法
可上台演示的循迹避障小车实物
固件工程 + Python 轨迹/距离服务
带遥控与轨迹流的前端产品与接口测试台
测试记录与分析结论(可写进简历)
小车沿地面黑线往返取送物料,偏离即声光提示。
车头超声波测距,过近自动减速停车,App 看到距离曲线。
现场遥控前进/转向/急停,展示轨迹 + 距离 + 日志三联反馈。
ESP32 驱 L298N 差速小车 · 循线/测距 · App 遥控与轨迹回传